
Технические характеристики
-
- Напряжение питания: 5В
-
- Количество каналов: 2
-
- Тип прерывателя: оптический щелевой
-
- Дипазон поворота вала: не ограничен
-
- Минимальный измеряемый угол поворота: 5 градусов
Технические характеристики
- напряжение питания: 5В;
- количество каналов: 2;
- тип прерывателя: оптический щелевой;
- диапазон поворота вала: не ограничен;
- минимальный измеряемый угол поворота: 5 градусов.
Описание
Датчик угла поворота вала пригодится тогда, когда вам нужно повернуть вал на заданный угол или количество оборотов, но рабочего угла серводвигателя в 180 градусов не хватает. Чаще всего энкодеры используют чтобы измерять пройденный роботом путь, крепя их напрямую к двигателям и измеряя угол, на который провернулся вал колеса.
Работа энкодера основана на следующем принципе: внутри корпуса располагается непрозрачный диск с прорезями и 2 щелевых оптических датчика. Каждый датчик имеет собственный вывод (поэтому у модуля 2 шины). В процессе вращения диск с помощью своих прорезей поочередно заставляет срабатывать тот или иной канал датчика. По взаимному состоянию каждого из каналов можно судить о направлении вращения. Подробнее об энкодерах - здесь.
Использование
Подключение
Датчик использует два стандартных 3-пиновых разъема и подключается в порты IN контроллера "Трекдуино". Для подключения одного датчика требуется 2 свободных порта (по одному на каждый канал). Всего можно подключить и использовать до 4 энкодеров.
При подключении датчика следует выбрать, какой из проводов будет "каналом А", а какой - "каналом B". Соответствие каналов и проводов не фиксированное, пользователь сам должен выбрать в зависимости от ситуации, руководствуясь при это правилом: при чтении показаний датчика программа будет принимать за положительное направление вращение от "А" в сторону "В", например:
Программирование
Блоки, необходимые для работы с энкодером, расположены в группе блоков "Датчики".
При использовании энкодеров первым делом необходимо выполнить установку всех подключенных энкодеров в секции "Уставнока" (Setup()) с помощью блока "Установка энкодера" в графическом режиме или функции setupEnc(int encoder, int chA, int chB) в текстовом режиме.
Изменение переменных, в которых хранятся углы поворота энкодеров, происходит с помощью т.н. механизма прерываний, поэтому эти показания будут меняться даже если программа занята чем-либо, например, выполняет функцию задержки. Поэтому обращаться за показаниями энкодера можно сколь угодно редко, "срабатывания" оптических датчиков пропускаться не будут.
Точность энкодера (минимальный шаг)- 5 градусов.
Значения, возвращаемые блоком 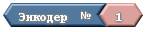 , всегда кратны 5 градусам (-20, -15, -10, -5, 0, 5, 10...)
Счетчик (переменная), в которой храниться угол поворота, переполняется при ± 2,147,483,645 градусах (около 6 миллионов оборотов). Впрочем, ресурс самого датчика гораздо меньше :-)
| Блок и генерируемая им функция | Описание |
|---|---|
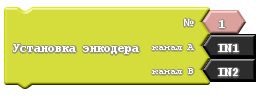 void setupEnc(int encoder, int chA, int chB) | Выполняет установку энкодера, сообщает программе, к каким портам он подключен. Необходимо вызывать в секции "Установка" для каждого подключенного энкодера. Аргументы: № (int encoder) - условный номер энкодера, по которому в дальнейшем к нему будет обращаться функция опроса.канал А (int chA) - порт IN, к которому подключен провод канала Аканал B (int chB) - порт IN, к которому подключен провод канала B |
long getEncDegrees(int encoder) | Возвращает угол поворота определенного энкодера в градусах. Аргументы: № (int encoder) - условный номер энкодера, угол поворота которого необходимо сообщить |
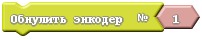 void setEncToZero(int encoder) | Обнуляет текущие показания по определенному энкодеру, "сбрасывает" счетчик. Аргументы: № (int encoder) - условный номер энкодера, показания которого необходимо обнулить |
Примеры использования в проектах
Вывод показаний двух энкодеров в последовательный порт
Генерируемый код:
void setup()
{
  setupEnc(1, IN1, IN2);
  setupEnc(2, IN3, IN4);
  Serial.begin(115200);

}

void loop()
{
  Serial.print("Encoder #1:");
  Serial.print(getEncDegrees(1));
  Serial.println();
  Serial.print("Encoder #2:");
  Serial.print(getEncDegrees(2));
  Serial.println();
  delay( 1000 );
}